AI-модели
Роботу хватило пяти показов: NVIDIA представила GR00T 2
Публикация:
На 50 задачах пять демонстраций подняли успех с 40% до 95%. GR00T 2 учится предсказывать движения вместе с будущим видео, а отдельный агент помогает роботу выбраться из ошибок.
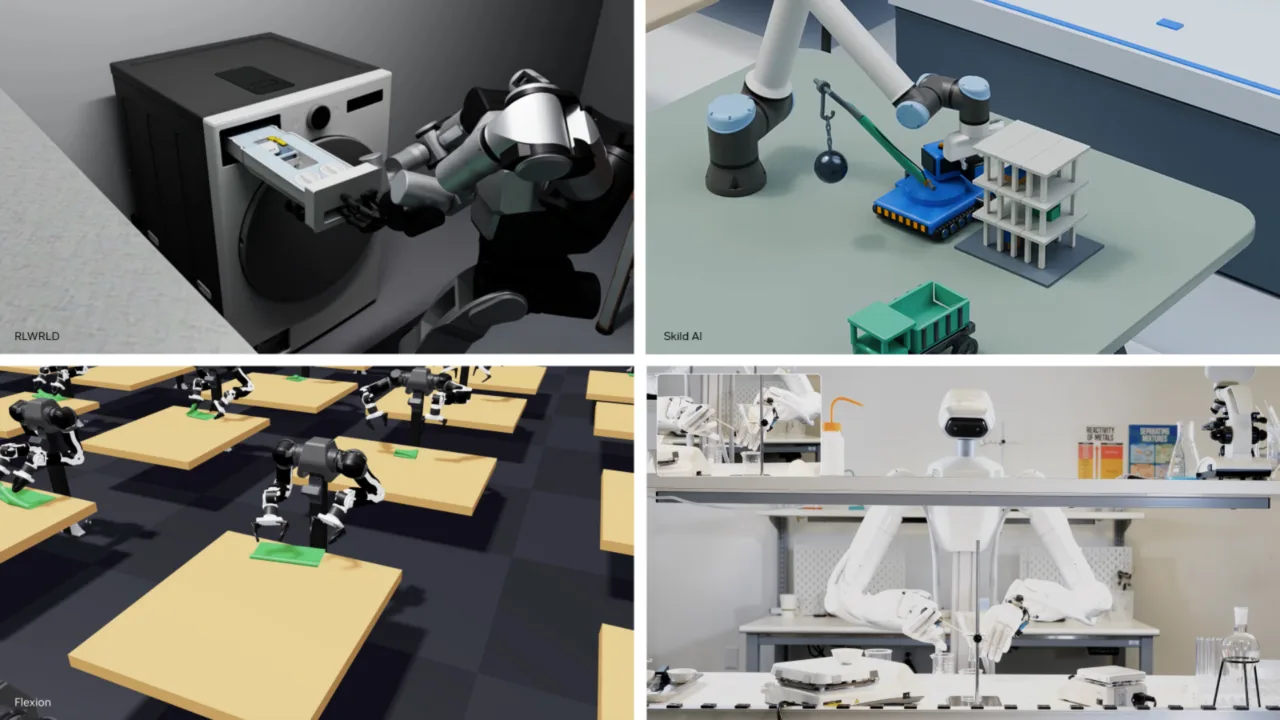
NVIDIA представила на конференции CoRL в Остине GR00T 2 - семейство моделей для управления роботами. Новая модель одновременно предсказывает будущую картинку и движения, а не только выбирает следующее действие по изображению с камеры. Компания показывает сборку игрушек, установку модулей памяти и работу с кабелями. Главный результат связан не с одним красивым роликом, а с тем, сколько дополнительных показов нужно роботу для новой задачи.
В проверке на 50 задачах базовая модель успешно завершала 40% попыток. После одного показа каждой задачи показатель вырос до 71%, после пяти - до 95%. Это результаты NVIDIA на выбранном наборе задач, а не обещание такой же надёжности на любом производстве.
Не просто увидеть предмет, а предсказать движение
GR00T 2 относится к моделям мира и действий, или WAM. Она получает недавние кадры с камер, текстовую инструкцию и состояние суставов робота. Затем совместно строит будущие кадры и последовательность движений. Робот выполняет часть плана, получает новые наблюдения и повторяет цикл.
На исследовательской странице показан важный нюанс: кадры предсказанного будущего сгенерированы моделью. Их нельзя принимать за запись реального выполнения. Проверка на физическом роботе нужна отдельно, даже если прогноз выглядит убедительно.
Для предварительного обучения использовали 402 730 часов видео от первого лица, 10 184 часа демонстраций с ручным захватом и 23 500 часов телеуправления роботами. В открытом наборе Human-1M-100K доступна часть человеческих видео - 100 тысяч часов, а не весь массив обучения.
Пять показов вместо обучения с нуля
В наборе из 50 задач целевой робот раньше не видел демонстраций этих действий, хотя они могли встречаться на человеческом видео или у других роботов. Поэтому zero-shot здесь означает отсутствие примеров именно для данного робота, а не отсутствие любых сведений о задаче.
40 выполненных задач из 50 - не то же самое, что доля успешных попыток. Базовая GR00T 2 справилась с каждой из этих 40 задач хотя бы один раз, но средняя доля удачных попыток составила 40%. После пяти демонстраций на задачу она достигла 95%; для 37 задач успешными были все проверенные попытки.
Пять демонстраций занимали менее трёх минут роботизированных данных на задачу. Адаптация методом LoRA, который обучает небольшой набор дополнительных параметров, занимала около 30 минут на одной RTX 5090. Это дообучение уже подготовленной модели, не обучение всей системы с нуля за полчаса.
Агент чинит ошибку, модель двигает рукой
В другом эксперименте рассуждающий агент разбивал работу на шаги, следил за происходящим и вызывал GR00T 2 для точных манипуляций. Если деталь падала или сборка останавливалась, агент подключал отдельные навыки восстановления и снова передавал управление модели. Это система из нескольких компонентов, а не способность одной нейросети без помощи исправить любую поломку.
На руке YAM такая связка собрала три вида игрушек в 98, 97 и 97 попытках из 100. Без агента та же дообученная политика управления давала от 71 до 84 успешных сборок. Результат относится к этим трём заданиям и конкретной организации испытаний.
Ускоренная GR00T 2 Turbo использует трансформер на 2 млрд параметров и более компактное представление видео. На гуманоиде Unitree G1 один прогноз занимает 124 мс на бортовом Jetson Thor. Но не вся система работает на роботе: внешняя рассуждающая модель остаётся отдельным компонентом.
Симуляция помогает, но Isaac Lab 3.0 вышла раньше
Среди инструментов CoRL NVIDIA снова выделяет Isaac Lab 3.0 - открытую среду обучения роботов. Она позволяет менять физические движки, в том числе PhysX и Newton, и моделировать деформируемые объекты: кабели, ткань и другие предметы, форму которых нельзя считать постоянной.
Isaac Lab 3.0 стала общедоступной до CoRL: официальный выпуск на GitHub датирован 20 октября 2026 года. Новая публикация показывает её применение вместе с GR00T 2. Заявленное ускорение обучения до 2,5 раза получено в отдельном тесте зрительных манипуляций с Newton по сравнению с Isaac Lab 2.3 и PhysX. Это не ускорение реального робота в 2,5 раза.
На CoRL также представлены промышленные проверки DexBench и VABAR, а для Isaac Lab-Arena заявлен developer preview версии 0.4. Их задача - менять предметы, расположение и условия сцены, чтобы выяснять, где навык перестаёт работать. Успешное повторение одной демонстрации такой проверки не заменяет.
Практический сдвиг в GR00T 2 - возможность взять уже обученную модель и адаптировать её к новой руке или действию на небольшом числе показов. Но анонс и исследовательская страница ещё не дают основания считать систему готовым универсальным работником. На странице GR00T 2 есть технические результаты и демонстрации; основной репозиторий Isaac-GR00T пока описывает N1.7. Наличие готовых к скачиванию весов GR00T 2 требует отдельного подтверждения.
Предыдущие компоненты платформы разбирали в новости об Isaac. Чем отличаются вычислители, на которых работают такие модели, объясняем в справочнике GPU, NPU и TPU.