AI-модели
Думать только когда нужно: NVIDIA выпустила Alpamayo 2 Edge для бортового компьютера
Публикация:
Новая модель планирует движение прямо в автомобиле и включает объяснение по необходимости. NVIDIA заявляет 160-190 мс от кадров с камер до траектории после оптимизации на Thor-X.
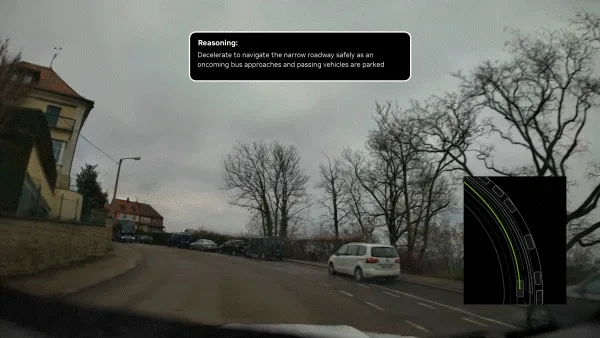
NVIDIA выпустила Alpamayo 2 Edge, компактную модель для беспилотных автомобилей, которая строит траекторию и при необходимости объясняет решение. Её задача - перенести рассуждения о дорожной ситуации с большого сервера в бортовой компьютер. В оптимизированной конфигурации на DRIVE AGX Thor-X путь от изображения с камер до готовой траектории занимает 160-190 мс, сообщает компания.
Ключевое отличие Edge - модель не обязана проговаривать каждое очевидное действие. На обычном участке дороги она экономит вычисления, а в сложной ситуации может выдать цепочку причин: например, почему нужно уступить пешеходу или освободить место встречному автобусу. Это меняет способ расходования ограниченных ресурсов внутри машины.
Не чат в салоне, а план движения
Alpamayo 2 Edge относится к vision-language-action моделям, или VLA. На вход она получает изображения с нескольких камер, историю движения автомобиля и навигационное указание. На выходе появляются будущая траектория и, когда это нужно, текстовое объяснение. Отдельный режим позволяет задавать вопросы о дорожной сцене.
В семействе Alpamayo уже есть более крупная Super. Edge решает другую задачу: достаточно быстро работать на бортовой платформе, а не переносить в автомобиль всю большую модель. При обучении компактная версия использует разметку причин решений, подготовленную Alpamayo 2 Super.
NVIDIA называет Edge моделью класса 2B. Внутри используется основанный на Nemotron блок рассуждений из Cosmos 3 Edge и отдельный диффузионный модуль, который создаёт траекторию. Изображения, история движения и язык здесь сходятся в одном плане действий, а не остаются независимыми ответами ассистента.
Почему 160 мс не получаются сразу после скачивания
По умолчанию веса доступны в BF16, формате представления чисел для работы модели. Обычный запуск через PyTorch и реальное время на DRIVE AGX Thor - разные этапы. Для бортовой платформы NVIDIA предлагает отдельный процесс оптимизации.
Он включает подготовку модели и ускоряющей черновой модели DFlash2, калибровку FP8, экспорт вычислительных графов и сборку движков TensorRT. Спекулятивное декодирование DFlash2 ускоряет выдачу рассуждений, а адаптивный режим сокращает их там, где они не нужны.
Заявленные 160-190 мс измерены на DRIVE AGX Thor-X после этой подготовки. Время меняется в зависимости от объёма рассуждений. Это задержка выдачи траектории, не полный тормозной путь и не гарантия, что любая автомобильная система с этой моделью получит такую же скорость.
У публичного примера своя проверенная конфигурация: NVIDIA H100 с 80 ГБ памяти. В model card описан запуск с 22 изображениями и несколькими кандидатами траектории, для которого рекомендуют не менее 16 ГБ видеопамяти. Это не обещание совместимости с любой картой такого объёма: другие архитектуры в этой конфигурации ещё не валидированы.
Модель учится на последствиях своих решений
После основного обучения Edge дополнительно тренировали в AlpaGym, среде для обучения с подкреплением в замкнутом цикле. Модель выбирает действие, симуляция показывает последствия, затем система корректирует поведение. Это отличается от простого предсказания траектории по уже записанному видео.
По оценке NVIDIA, этот этап улучшил результат вождения в замкнутом цикле на 48,9% относительно лучшей версии без такого дообучения. Число относится к испытаниям компании в симуляции, а не к снижению аварийности на публичных дорогах.
Партнёры уже сообщают о ранних проверках. PORT использовала реконструкции собственных записей лондонских улиц. Niulinx пишет, что после получения модели за несколько дней дошла до первых тестов на реальном автомобиле. Эти сообщения показывают ход интеграции, но не подтверждают готовность серийного автопилота.
Отдельная модель проверяет объяснения
Вместе с Edge разработчикам предлагают AlpaJudge, модель оценки автомобильных рассуждений. Она нужна, чтобы проверять качество объяснений, отбирать обучающие примеры и задавать дополнительный сигнал для дообучения. Просто получить связный текст от машины недостаточно: он должен соответствовать сцене и принятому решению.
У AlpaJudge есть два варианта. Reference-based сравнивает кандидат с заданным эталонным ответом и не видит изображения. Reference-free работает без эталонного объяснения, но получает кадры с камер и контекст действий. Поэтому одинаково высокий балл этих вариантов не означает одно и то же.
Оценка объяснения не заменяет проверку самой езды. Столкновения, выезд с дороги, опасные сближения и качество траектории остаются отдельными показателями. Красивое обоснование ошибочного манёвра не делает его безопасным.
Открытые веса, но не готовый автопилот
Веса Alpamayo 2 Edge опубликованы на Hugging Face под OpenMDW-1.1, а код в GitHub - под Apache 2.0. Это разные лицензии для разных частей разработки. Публичный выпуск даёт основу для исследования, настройки на собственных данных и интеграции, но не сертификат допуска автомобиля на дорогу.
Семейство продолжает курс NVIDIA на инструменты для физического ИИ. Ранее компания открыла мировые модели Cosmos 3 Nano для симуляции вождения и роботов. Edge занимает другой участок этой цепочки: не создаёт тренировочный мир, а предлагает, как двигаться внутри наблюдаемой дорожной сцены.
Похожее разделение видно и у Google: Gemini Robotics 2.5 управляет действиями промышленного робота, а более крупные модели помогают учить и проверять систему. У автомобильного Edge основная ставка та же: оставить достаточно интеллекта рядом с механизмом, чтобы не ждать большой модели на каждом шаге.
Для разработчиков главный результат выпуска - доступный исходный материал и воспроизводимый путь оптимизации под автомобильное оборудование. Для владельца машины он пока не означает обновление автопилота: разработчику ещё нужно связать модель с датчиками и управлением, проверить её на своих данных и пройти испытания всей системы.