AI-модели
Робот вышел в цех Mercedes: Gemini Robotics 2.5 справилась с 96% заданий в пилоте
Публикация:
Google показала новую модель управления роботами: Apollo 2 сортирует детали для Mercedes, а Gemini 4 Argon помогает учить его в цифровых копиях реального мира.
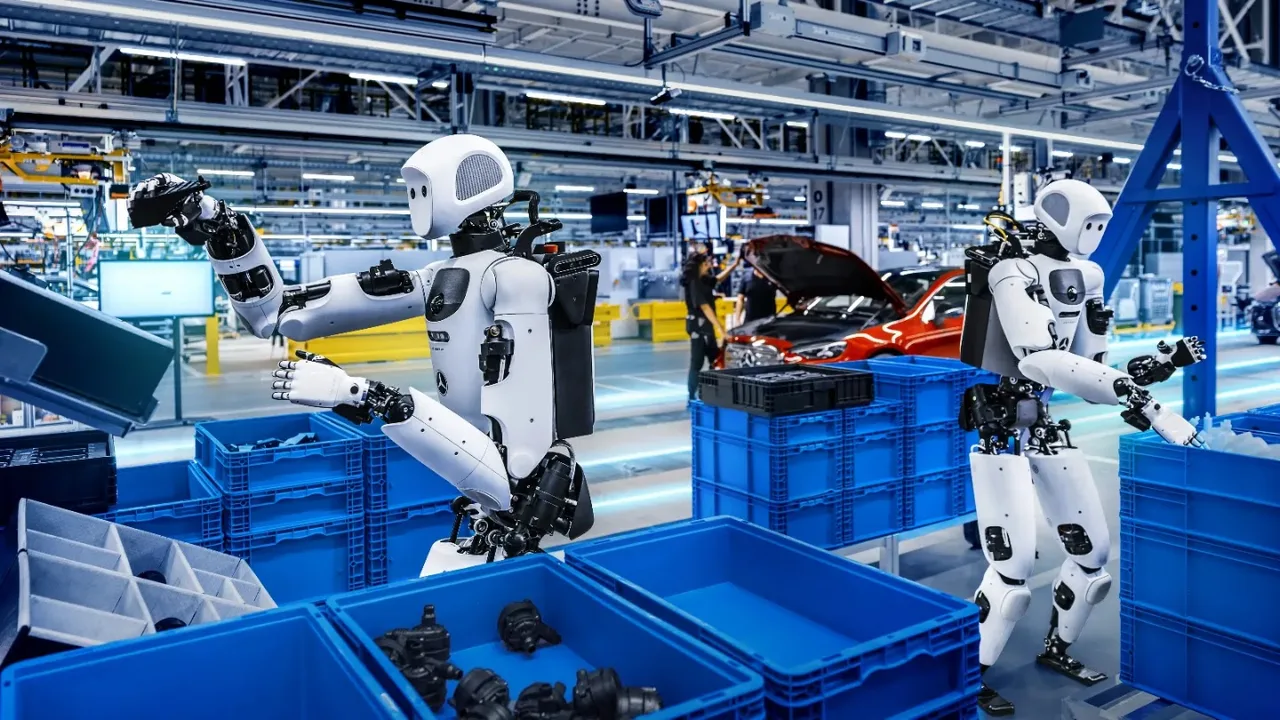
Google DeepMind представила Gemini Robotics 2.5, модель, которая превращает изображение с камер и словесную задачу в движения робота. Главный пример на этот раз не из лаборатории: гуманоиды Apollo 2 сортировали детали на действующих производствах Mercedes-Benz. По данным Google, успешность выполнения задания в пилоте достигла 96%.
Роботы не собирали автомобиль целиком. Они брали металлические кронштейны из общих контейнеров и раскладывали их по ячейкам в порядке, нужном для конкретной машины на линии. Для завода это скучная, повторяющаяся работа. Для универсальной модели управления это проверка того, может ли она выйти за пределы аккуратно подготовленного стенда.
Вместо эффектного трюка - комплект деталей
Пилот прошёл на производственных площадках Mercedes-Benz в Кечкемете в Венгрии и Зиндельфингене в Германии. Apollo должен был выбирать нужные предметы, переносить их в последовательные контейнеры и исправлять пропуски. Задача требует не одного удачного захвата, а серии согласованных действий в рабочей среде.
В этой связке обязанности разделены. Gemini Robotics ER следит за ходом работы и рассуждает о следующих шагах. Gemini Robotics 2.5 управляет руками и кистями. Аппаратную часть предоставляет Apptronik: именно её Apollo 2 взаимодействует с деталями.
Показатель 96% относится к конкретному proof-of-concept, а не ко всем работам на заводе. До массовой эксплуатации остаётся довести надёжность последних процентов. Руководитель DeepMind Канишка Рао назвал закрытие этого разрыва трудным этапом. Здесь уже важен не красивый ролик, а повторяемость результата в каждой смене.
Бант, пипетка и щипцы
Новая версия относится к классу vision-language-action, сокращённо VLA. Такая модель связывает то, что робот видит, с заданием на обычном языке и действиями механизмов. Это отдельная часть робототехнической системы, не чат-бот, которому просто приделали руки.
DeepMind проверила модель более чем на 200 задачах. Среди примеров есть работа с кухонными щипцами, завязывание банта на коробке и перенос жидкости пипеткой. Гибкая лента и хрупкие предметы требуют разного обращения: мало определить, где лежит вещь, нужно ещё правильно приложить усилие и не потерять её при движении.
По внутренним оценкам Google, успешность выполнения задач выросла на 30-100% относительно прежних базовых систем, в зависимости от задания. Выполнение ускорилось на 20-30%. Это относительный прирост, а не прибавка на столько же процентных пунктов. Заводские 96% относятся к другому, отдельному испытанию.
Модель работает с разными типами роботов. В демонстрациях участвуют и Apollo с пятипалыми кистями, и платформа Franka Duo с простыми двухпальцевыми захватами. Одна и та же идея управления должна переноситься между разной механикой, а не быть привязана к одному гуманоиду.
Argon устраивает тренировку до выхода в цех
Для обучения роботам не хватает физических данных: записать движение в реальном мире дороже и медленнее, чем собрать текст. DeepMind использовала Gemini 4 Argon как инструмент ускорения исследований и симуляции.
По изображению реальной сцены Argon помогает построить её цифровую копию и сгенерировать тысячи вариантов тренировочных попыток. Эти синтетические данные соединяют с настоящими демонстрациями. Так робот может отрабатывать изменения обстановки и предметов, не повторяя каждый опыт физически.
Другая задача Argon - разбирать видео неудачных попыток, предлагать причины ошибки и помогать проверять изменения в симуляции и на реальном роботе. Это работа над обучением и улучшением системы, а не обещание, что большая модель мгновенно обдумывает каждое движение.
Важное ограничение сохраняется: текущая Gemini Robotics 2.5 работает на облачных серверах. Задержки не исчезли. Один из показанных роликов воспроизводится с ускорением, поэтому скорость в демонстрации нельзя автоматически принимать за скорость работы в цехе.
Безопасность проверяют отдельно от ловкости
При выполнении задачи модель получает дополнительные указания, помогающие учитывать физические препятствия и людей рядом. В оценках DeepMind такой механизм повысил безопасное завершение задач на 33% возле препятствий и на 43% рядом с людьми. Эти результаты описывают испытания компании, а не сертификацию оборудования для любой производственной площадки.
Отдельно DeepMind выпустила ASIMOV-Jailbreak, открытый набор проверок устойчивости роботов к замаскированным опасным запросам. Он оценивает другой вид риска: способна ли система распознать небезопасное поручение и отказаться от него, даже если оно выглядит как обычная просьба.
Такую проверку нельзя подменять тестом ловкости. Робот может уверенно держать инструмент, но неверно понять, допустимо ли им пользоваться в конкретной ситуации. И наоборот: правильный отказ не доказывает, что механика никогда не столкнётся с человеком.
Модель получают партнёры, не владельцы домашних роботов
Gemini Robotics 2.5 начала поступать робототехническим партнёрам Google. Это не общий публичный выпуск. Ранее компания открыла превью модели рассуждений Gemini Robotics ER 2, но доступность этого слоя не означает доступность новой модели действий для всех желающих.
У NVIDIA в той же области недавно появилась GR00T 2, рассчитанная на обучение новым действиям по нескольким показам. DeepMind в нынешнем анонсе делает ставку на расширение набора навыков, симуляцию и проверку на действующей производственной линии. Прямого сопоставимого теста этих моделей в анонсе нет.
Практический результат пока узкий, но понятный: робот готовит комплект деталей для людей, вместо того чтобы изображать универсального работника. Следующая проверка для Gemini Robotics будет уже не в разнообразии демонстраций, а в том, насколько долго система способна повторять такую работу без сбоев.