AI и дата-центры
NVIDIA описала open blueprints NemoClaw для OpenClaw, Hermes и LangChain
Публикация:
NemoClaw связывает выбранную агентскую среду с моделями Nemotron, инструментами NeMo и runtime OpenShell, не требуя менять сам harness.
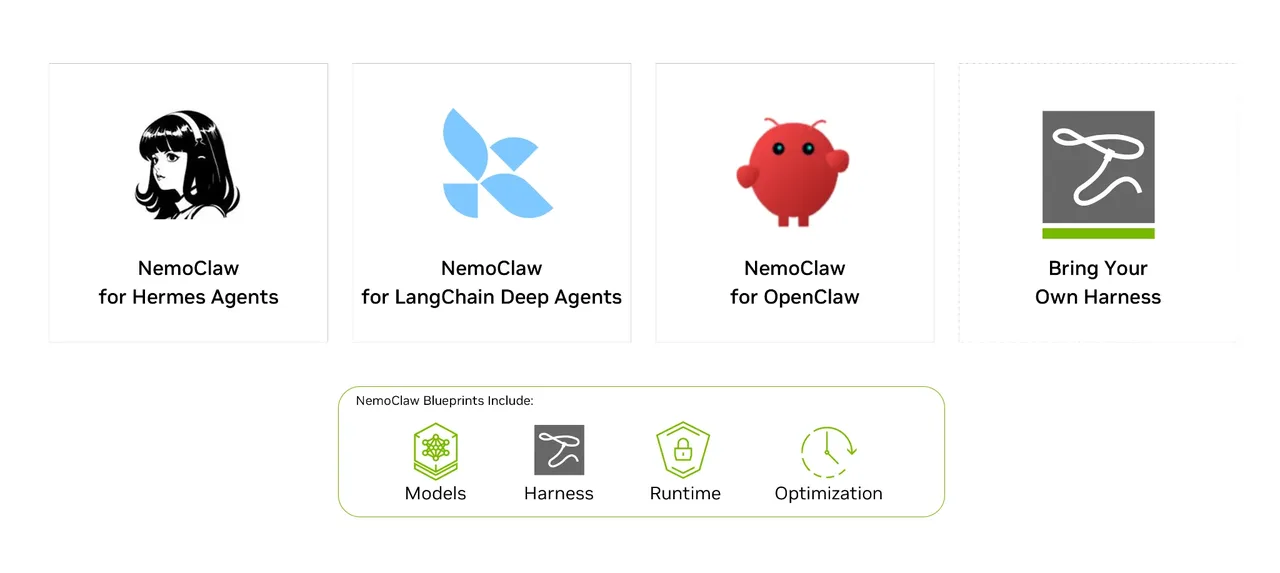
В техническом блоге от 30 октября NVIDIA разобрала NemoClaw open blueprints — набор схем сборки специализированных ИИ-агентов на открытом стеке. Компания подчёркивает, что NemoClaw не заменяет агентскую среду и сам по себе не является runtime.
Blueprint можно настроить вокруг уже выбранного harness. NVIDIA перечисляет поддержку OpenClaw, Hermes Agent и LangChain Deep Agents; разработчику предлагается использовать привычную среду, не переписывая логику агента.
В описанной NVIDIA сборке сочетаются настроенный harness, открытые модели Nemotron, инструменты оптимизации и наблюдения NVIDIA NeMo, а также OpenShell — runtime, который задаёт правила доступа агента к файлам, сети, учётным данным и инструментам. Это дополняет набор NVIDIA Agent Toolkit, уже рассмотренный USB.RU в контексте корпоративных данных и инструментов агентной работы.
Для команд, уже работающих с одной из поддерживаемых сред, blueprints дают отправную точку для сборки стека с оптимизацией и контролем доступа. Однако это не готовая универсальная система: разработчику всё равно нужно выбрать blueprint и настроить инструменты и политики под свою инфраструктуру.