Программы
AMD показала ускорение моделей управления роботами на GPU
Публикация:
В блоге AMD ROCm описаны оптимизации для FastWAM и DiT4DiT — моделей, которые прогнозируют развитие сцены перед выбором действия. В одном из тестов сочетание GPU-ядер GEAK и сокращённого числа шагов денойзинга уменьшило задержку FastWAM примерно в 23 раза.
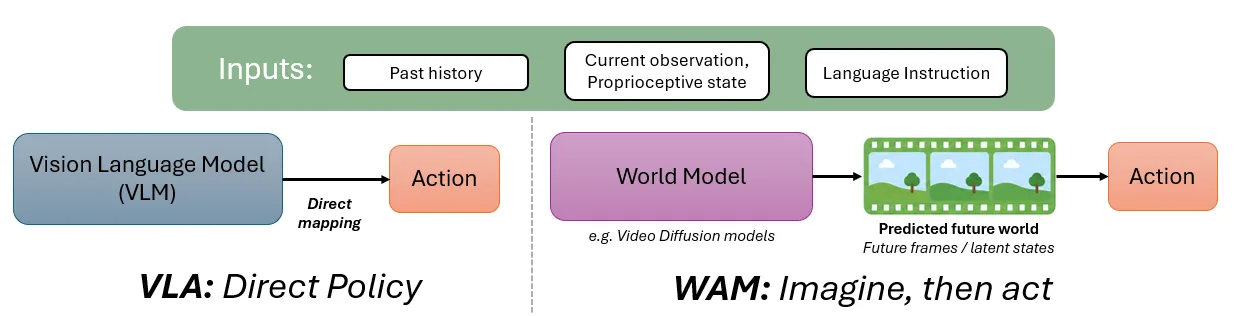
World Action Models используют видеомодель, чтобы спрогнозировать, как может измениться окружающая среда, а затем выбрать действие для робота. AMD отмечает, что такой подход требует значительных вычислений: видео-DiT выполняет предварительный проход при каждом шаге управления.
AMD разделила оптимизацию на два этапа. Сначала GEAK помогает подбирать более быстрые GPU-ядра, а число шагов денойзинга уменьшается без переобучения и изменения опубликованных весов. Затем архитектуру можно упростить: уменьшить action expert и представить последовательности действий компактными непрерывными латентными векторами. Код и checkpoint опубликованы в репозитории AMD и на Hugging Face.
В тесте FastWAM на симуляции LIBERO GEAK вместе с двумя шагами денойзинга сократили задержку одного решения примерно с 222,55 до 9,59 мс — ускорение примерно в 23 раза. AMD сообщает, что успешность выполнения задач осталась в пределах 0,1 процентного пункта от исходной конфигурации.
Замеры компания проводила на Instinct MI355X с ROCm 7.14.0 и PyTorch 2.11.0; это результат производителя на симуляции, а не независимый тест на физическом роботе.
Результаты показывают возможный выигрыш от оптимизации программного пути в конкретной конфигурации, но не дают гарантии такой же задержки на других GPU, моделях или реальных роботах. Поскольку код и веса доступны, разработчики могут воспроизвести тесты и сравнить их с собственным аппаратным и программным стеком.